Point Cloud: як мільйони точок перетворюються на точну цифрову модель реального об’єкта?
Уявіть: інженер отримав креслення будівлі, яку планують реконструювати. На плані все виглядає логічно. Але під час виїзду з’ясовується, що одна стіна зміщена, частина обладнання давно замінена, а під стелею проходять комунікації, яких немає в документації. І тепер потрібно вирішити, чому довіряти — старому файлу чи тому, що існує насправді.
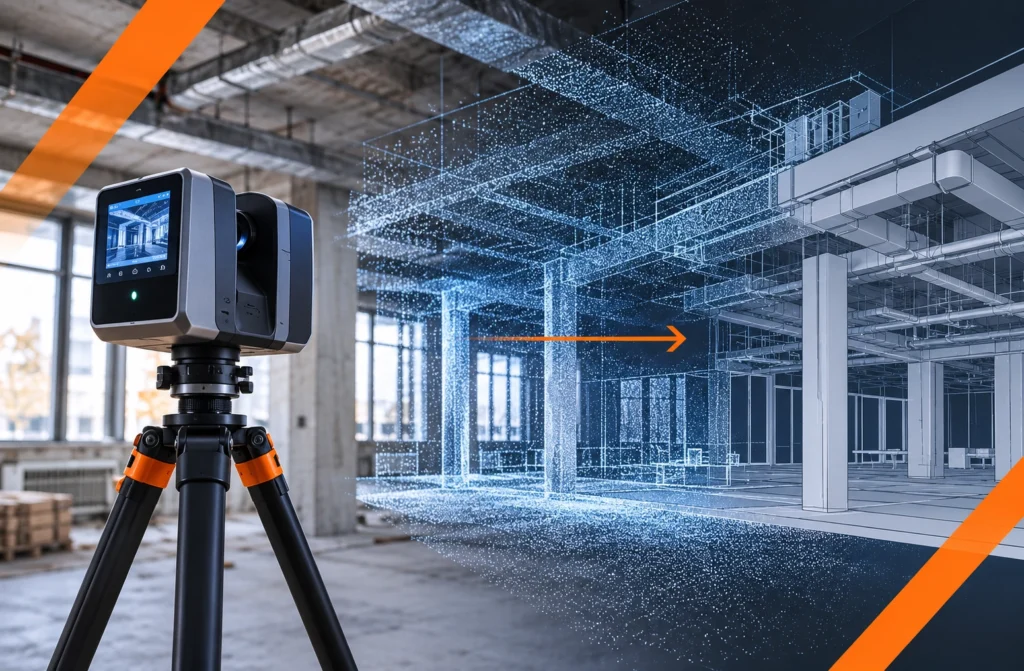
Саме тут починається історія Point Cloud — хмари точок. Лазерне сканування та інші методи reality capture дозволяють зафіксувати просторове положення великої кількості точок на поверхнях об’єкта. У результаті команда отримує цифрову основу для обстеження, вимірювань і моделювання існуючого стану.
З боку це схоже на магію: мільйони точок поступово складаються у впізнаваний простір — фасад, приміщення, дорогу чи промисловий майданчик. Насправді за результатом стоять вимірювання, математична обробка, інженерний контроль і чимало рішень, які неможливо перекласти лише на програму.
Що таке Point Cloud простими словами
Хмара точок (Point Cloud) — це набір просторових координат, зазвичай X, Y та Z, отриманих під час сканування або іншого способу цифрового захоплення реальності. Окремі точки можуть також містити колір, інтенсивність відбиття й іншу інформацію залежно від обладнання та процесу.
Уявіть фотографію, але замість плоских пікселів у вас є виміряні точки в тривимірному просторі. Коли їх достатньо і вони коректно поєднані, інженер може розглядати форму об’єктів з різних ракурсів, аналізувати геометрію та готувати дані для подальшої роботи.
Водночас Point Cloud не дорівнює BIM-моделі. Сканер не знає, де «стіна», а де «балка» у сенсі інформаційної моделі. Він фіксує вимірювання поверхонь. Перетворення цих даних на інтелектуальні об’єкти потребує інтерпретації, класифікації та моделювання.
Як відбувається шлях від реального об’єкта до цифрової моделі
Крок 1. Визначення мети сканування
Перш ніж діставати обладнання, потрібно відповісти на питання: для чого потрібні дані? Для фасадного проєкту важливі одні зони й допуски; для реконструкції промислового об’єкта — інші; для дорожнього коридору — ще інші.
Мета впливає на щільність вимірювань, потрібну точність, розташування станцій, контрольні точки й кінцевий формат передачі. Без чіткого технічного завдання легко отримати дуже великий файл, який не містить саме тієї інформації, що потрібна проєктувальникам.
Порада для замовника: просіть не просто «скан будівлі», а погоджуйте з виконавцем зони інтересу, систему координат, очікувану точність, формат даних та вимоги до обробки.
Крок 2. Збирання даних
Наземний лазерний сканер, мобільна система або інші інструменти reality capture вимірюють геометрію об’єкта. Щоб зафіксувати складне приміщення, часто потрібні скани з різних позицій: одна точка спостереження не може побачити те, що приховано за колоною, обладнанням або стіною.
Це схоже на звичайну людську роботу з обстеження: якщо важлива частина конструкції закрита, потрібен інший ракурс. Велика кількість даних не компенсує «сліпі зони».
Крок 3. Реєстрація та поєднання сканів
Окремі скани необхідно сумістити в єдиній системі координат. Процес називають registration. Він може спиратися на спільні геометричні ділянки, мішені, контрольні вимірювання та інші методи залежно від обладнання.
Autodesk ReCap Pro підтримує інструменти реєстрації сканів і формування єдиної хмари точок. Проте навіть коли програмне забезпечення повідомляє про успішне поєднання, фахівець повинен оцінити залишкові помилки та відповідність вимогам проєкту.
Якщо дві частини об’єкта поєднані неточно, помилка може залишитися майже непомітною на загальному вигляді, але згодом вплинути на вимірювання й BIM-модель.
Крок 4. Очищення, класифікація та підготовка
Сканування реального майданчика фіксує не лише потрібні конструкції. У даних можуть бути люди, автомобілі, рослинність, тимчасові предмети, відбиття від скла, шум і ділянки з недостатнім покриттям.
На цьому етапі дані очищують, відбирають потрібні зони, перевіряють координати та готують для цільового програмного забезпечення. Для дорожніх задач особливо важливо правильно визначати точки земної поверхні. Для будівель — відрізняти постійні конструкції від тимчасових об’єктів.
Погано підготовлена хмара точок може створити ілюзію детальності, але дати хибну основу для подальшої роботи. Саме тому якість обробки інколи важливіша за вражаючий розмір файлу.
Крок 5. Моделювання: Scan-to-BIM або Scan-to-CAD
Наступний етап залежить від результату, який потрібен замовнику. Іноді достатньо передати зареєстровану хмару точок для перевірки наявного стану. В інших випадках команда створює 2D-креслення, 3D-геометрію, поверхню рельєфу або BIM-модель.
У Scan-to-BIM спеціалісти інтерпретують дані й будують відповідні елементи моделі: стіни, перекриття, балки, інженерні системи. У Scan-to-CAD результатом може бути креслення або інша геометрична документація. У ReCap Pro також є інструменти перетворення хмари точок на mesh, але mesh — це геометрична сітка, а не автоматично повноцінна BIM-модель.
Тут найважливіша професійна межа: якщо скан не показує приховану частину конструкції, інженер не повинен видавати припущення за виміряний факт. Невизначеність слід явно позначати.
Де Point Cloud приносить найбільше користі
Реконструкція та адаптація існуючих будівель
Старі будівлі рідко повністю відповідають архівним кресленням. Змінені прорізи, нові перегородки, демонтоване обладнання та нестандартні конструкції створюють ризик для проєктування. Хмара точок допомагає зафіксувати фактичну геометрію й побудувати більш надійну основу для реконструкції.
Уявімо, що архітектор планує новий сходовий вузол. За старим планом простору достатньо. Після аналізу сканування виявляється, що на місці проходить конструктивний елемент. Виявити це до затвердження рішення значно корисніше, ніж під час монтажу.
MEP: коли кожен сантиметр має значення
Для інженерів HVAC та Plumbing особливо складними є технічні приміщення, існуючі шахти й простори під стелями. Тут взаємодіють повітропроводи, трубопроводи, лотки, балки, підвіси та обладнання. Фактичні умови часто суттєво відрізняються від проєктних припущень.
Point Cloud дозволяє перевіряти доступний простір і розташування видимих елементів. Це допомагає планувати маршрути мереж, оцінювати монтажні обмеження та готувати питання до замовника. Проте невидимі комунікації все одно потребують інших методів обстеження.
Дороги та інфраструктура
У дорожньому проєктуванні хмари точок використовують для аналізу існуючого покриття, бордюрів, узбіч, схилів та інших елементів. Після відповідної обробки дані можуть стати основою для поверхонь у Civil 3D, профілів і проєктних рішень.
Наприклад, під час реконструкції перехрестя важливо знати реальні відмітки покриття й примикань. Сканування може надати детальну геометрію видимих поверхонь. Але інженер має відфільтрувати транспорт, перевірити контрольні точки та переконатися, що дані придатні для потрібних розрахунків.
Фасади та складні геометричні об’єкти
Коли фасад має нерівності, складні кути або суттєві відхилення від ідеальної площини, хмара точок дає можливість порівняти проєктну геометрію з фактичним станом. Це особливо корисно перед виготовленням або монтажем елементів, для яких важливі посадкові розміри.
Але фінальний допуск і спосіб перевірки повинні відповідати вимогам конкретного виробництва та проєкту. Point Cloud не скасовує контрольних вимірювань там, де вони потрібні.
Чому «мільйони точок» не завжди означають точну модель
Найпоширеніше непорозуміння полягає в тому, що кількість точок плутають із точністю. Щільна хмара може добре виглядати на екрані, але мати систематичне зміщення, помилки реєстрації, спотворення на складних поверхнях або недостатньо контрольних вимірювань.
Є щонайменше чотири питання, які варто поставити перед використанням даних:
- Яка точність вимірювань і реєстрації? Потрібно знати не лише теоретичну характеристику приладу, а й якість фактично отриманого набору.
- Що саме було видно сканеру? Приховані ділянки не стають достовірними лише тому, що цифрова модель виглядає суцільною.
- Чи правильно визначені координати й одиниці? Помилки системи координат можуть зіпсувати навіть якісну геометрію.
- Який рівень деталізації потрібен? Для загальної реконструкції та виготовлення точного вузла можуть знадобитися різні методики й допуски.
Інженерна цінність Point Cloud — не в максимальному розмірі файлу, а у відповідності даних конкретному рішенню.
Типові помилки в роботі з хмарами точок
Помилка №1: моделювати все, що видно. Не кожен предмет у скані потрібно перетворювати на BIM-елемент. Спершу визначають цілі моделювання та необхідний рівень інформації.
Помилка №2: ігнорувати невидимі зони. Якщо за обладнанням немає даних, потрібно позначити прогалину й уточнити її, а не домальовувати «логічний» варіант без застережень.
Помилка №3: не перевіряти суміщення. Невеликий зсув між станціями сканування може вплинути на критичні розміри.
Помилка №4: передавати величезний файл без структури. Для замовника важливі зрозумілі назви, контроль версій, опис координат, формати та перелік обмежень.
Помилка №5: вважати mesh еквівалентом BIM. Сітка передає поверхню, але не замінює семантику конструкцій, параметри та модельну дисципліну.
Ці помилки об’єднує одна причина: команда сприймає скан як готову відповідь, хоча насправді це набір даних для інженерного аналізу.
Які інструменти використовують із Point Cloud
Autodesk ReCap Pro застосовують для обробки й реєстрації сканів, підготовки хмар точок і окремих mesh-workflow. Revit може використовувати підготовлені дані як основу для моделювання існуючих будівель та систем. Civil 3D — для інфраструктурних задач і побудови поверхонь із відповідно підготовлених даних. GIS корисний для просторового контексту, аналізу території та поєднання різнорідної геоінформації.
Жоден із цих інструментів не замінює розуміння геодезії, координатних систем, будівельних конструкцій або вимог до проєкту. Саме на стику цих компетенцій народжується якісна цифрова модель.
Чому це важливо для кар’єри інженера
Для junior-кандидата Point Cloud — можливість виділитися не ефектною візуалізацією, а розумінням реального workflow. Роботодавцю цікаво, чи можете ви прочитати завдання, перевірити вихідні дані, відрізнити факт від припущення, правильно організувати файл і передати результат іншому спеціалісту.
Почніть із невеликої навчальної задачі. Візьміть доступний набір даних із дозволеним використанням, визначте обмежену зону, підготуйте хмару та змоделюйте кілька характерних елементів. Потім додайте до портфоліо не тільки скриншот, а й короткий опис: що було джерелом, які припущення прийняли, що перевірили та який результат отримали.
Для міжнародних проєктів корисно також опанувати англійські терміни registration, coordinate system, point cloud, scan-to-BIM, surface, deviation, accuracy, tolerance, deliverable. Уміння пояснити обмеження даних англійською іноді не менш важливе, ніж здатність створити модель.
Майбутнє: не цифрова копія заради копії
Можливості reality capture розширюються, а обробка даних стає зручнішою. Проте головне питання залишається незмінним: яке рішення команда зможе прийняти завдяки отриманій інформації?
Для архітектора це може бути точніше планування реконструкції. Для MEP-інженера — зрозуміліший маршрут трубопроводу. Для дорожника — надійніша поверхня існуючого стану. Для замовника — менше невизначеності перед будівельними роботами.
І ось у чому справжня сила Point Cloud: технологія дозволяє не просто побачити об’єкт у комп’ютері, а краще зрозуміти реальні умови, з якими працює інженер. Мільйони точок мають значення лише тоді, коли вони допомагають прийняти одне якісніше рішення.
FAQ: часті запитання про Point Cloud
Це набір точок із просторовими координатами, який представляє виміряні поверхні реального об’єкта або території. Дані часто отримують лазерним скануванням чи фотограмметричними методами.
Є інструменти автоматизації окремих операцій, але повна, коректна BIM-модель зазвичай потребує налаштувань, інженерної інтерпретації та перевірки. Не слід плутати mesh із параметричною BIM-моделлю.
Point Cloud складається з окремих просторових точок. Mesh з’єднує вершини у поверхневі полігони. Обидва можуть описувати форму, але мають різну структуру й сценарії використання.
Ні. Потрібно співвіднести мету, складність об’єкта, доступність вихідних даних, потрібні допуски та вартість обстеження. Іноді достатньо традиційних вимірювань.
Так. Після підготовки даних, зокрема у ReCap Pro, Point Cloud можна використовувати в Civil 3D для інфраструктурних workflow, включно зі створенням поверхні.
Розуміння координат, точності та реєстрації сканів; навички роботи з хмарою точок; знання Revit або іншого цільового середовища; розуміння конструкцій і вміння документувати припущення.
Хочете працювати з цифровими моделями реальних об’єктів та розвиватися в BIM, Revit чи інфраструктурному проєктуванні? Перегляньте інженерні вакансії на join-jot.com, підготуйте CV та покажіть у портфоліо, як ви перетворюєте дані на перевірене технічне рішення.